Studija pokazuje: Kalifornijski crvi Lumbriculus variegatus — i njihov prost simulacijski model — prelaze užim kanalima brže nego širim. Eksperimenti su rađeni u kanalima dužine 12 cm i širinama 1–8 mm; u testiranim uslovima crvima je trebalo skoro tri puta više vremena da izađu iz šireg kanala nego iz užeg. Mehanizam je jednostavan: zidovi uskog kanala poravnavaju telo i smanjuju zaustavljanja, dok širi prostor podstiče bočno istraživanje. Nalaz ima direktne implikacije za dizajn mekih robota i navigaciju u uskim prostorima.
Crvi Brže Prolaze Kroz Uske Prolaze — Šta To Znači Za Dizajn Mekih Robota
The walls of a tube help keep worms moving forward on a straight path.Wicki58/iStock via Getty Images
Prirodno je pretpostaviti da je otvoren, širok put brži i jednostavniji za kretanje. Ipak, naše nedavno istraživanje pokazuje suprotno: kalifornijski crvi Lumbriculus variegatus i njihovi prosti simulirani modeli često prelaze uske kanale brže nego šire.
Radim kao fizičar koji proučava žive sisteme u laboratoriji Saada Bhamle. Inspiraciju često nalazim u jednostavnim pitanjima o prirodi; u ovom slučaju pitanje je nastalo posmatranjem ponašanja crva i traženjem minimalnog fizičkog modela koji objašnjava njihovo zapetljavanje i kretanje.
Model i simulacije: Započeli smo sa vrlo jednostavnim računalnim modelom — dugom, fleksibilnom „nanizanim perlama“ koja se sama pokreće. Model nema mišiće niti nervni sistem, već sadrži dva ključna elementa: fleksibilan lanac i sposobnost samopropulzije. Iznenađujuće, simulirani aktivni filament je dosledno prolazio uži kanal brže nego širi.
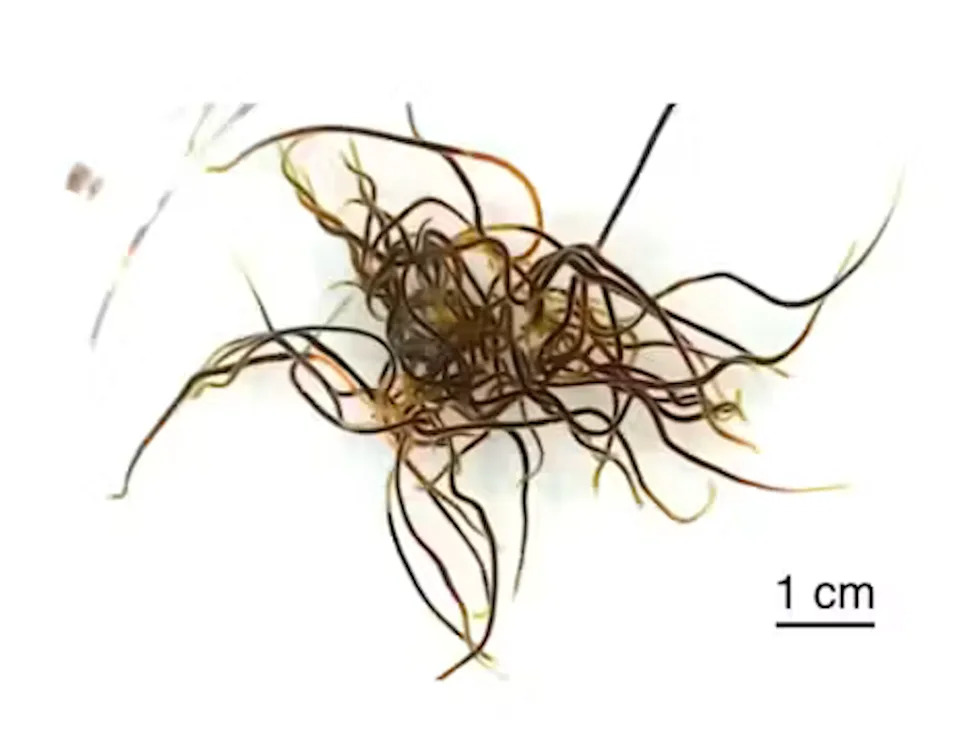
California blackworms intertwine their long, flexible bodies, resembling a tangled bundle of threads or noodles that are constantly moving. K. R. Prathyusha
Eksperimenti s pravim crvima: Da bismo proverili da li je reč o artefaktu modela, sproveli smo laboratorijske eksperimente koje je vodila doktorantkinja Paulami Sarkar. Koristili smo kanale dužine 12 cm (oko 5 inča), dakle približno dvostruko duže od crva, sa širinama koje su varirale od 1 do 8 mm (oko 2–16× prečnika crva; prečnik ≈ 0,5 mm). Rezultat: i živi crvi su ubrzavali u užim kanalima — u testiranim uslovima trebalo im je skoro tri puta više vremena da napuste širi kanal nego uži.
Zašto se to dešava? U užim kanalima zidovi prirodno poravnavaju telo aktivnih filamenata u pravcu izlaza. Zbog toga crvi većinu vremena provode krećući se napred, sa manje bočnih pomeranja i zaustavljanja. U širim kanalima imaju više slobode pa često zastanu, saviju se, reorijentišu i „istražuju“ bočno — ponašanje koje usporava ukupan napredak.
Kontrast sa pasivnim polimerima: Pasivni sistemi poput DNK obično usporavaju u uskim pore zbog ograničenja savijanja. Aktivni filamenti, koji sami proizvode pokret, pokazuju suprotno ponašanje: ograničenje pokreta u pravom smeru može poboljšati efikasnost translokacije.
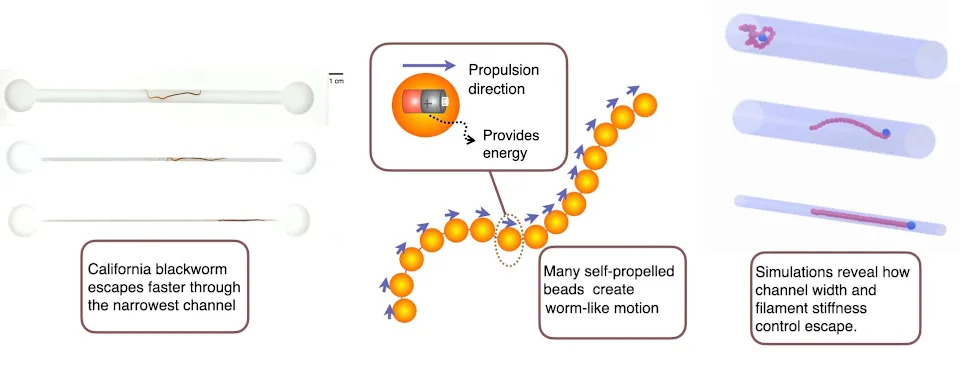
The simulated active filament model uses a filament that acts like a self-propelled chain of beads to imitate how a worm moves through a channel. Paulami Sarkar(Experiments)/K. R. Prathyusha(Model/Simulations)
Implikacije za inženjering: Nalazi su relevantni za dizajn mekih robota i drugih fleksibilnih sistema kojima je nužno kretanje kroz uske, teško dostupne prostore. Umesto uvek nastojanja da se poveća slobodan prostor, ponekad projektovanje kanala koji usmeravaju telo može ubrzati i olakšati prolazak robota — što je važno u medicinskim intervencijama, isporuci lekova ili inspekciji industrijskih cevi.
Ovo istraživanje ilustruje kako neočekivane opservacije u jednostavnim modelima mogu voditi ka otkrićima koja su potvrđena u prirodi i imaju praktične primene.
Autor: K. R. Prathyusha, University of Colorado Boulder. Tekst je preuzet iz The Conversation.
Pomozite nam da budemo bolji.